
틸트로터는 헬리콥터 모드(수직 이착륙)와 프로펠러 모드(고속 순항)를 하나의 로터로 소화해야 하는 까다로운 설계 대상입니다. 이 문서는 NASA/Bell의 XV-15 틸트로터 블레이드를 대상으로, Flow360에 구현된 정상상태 Blade Element Theory(BET) Disk 솔버가 두 비행 모드 모두에서 얼마나 신뢰할 만한 결과를 내는지를 고신뢰도 비정상 전산유체해석(DES) 결과 및 실험 계측과 비교한 검증 사례입니다.
원문(영문) 전체 리포트: FlexCompute Flow360 Documentation — XV-15 Rotor Blade Analysis using the Blade Element Disk Method
Highlights
- Flow360의 정상상태 BET Disk 솔버로 XV-15 틸트로터를 헬리콥터 호버링 모드와 에어플레인(전진비행) 모드 양쪽에서 해석하는 절차를 다룹니다.
- 해석 결과로 출력되는 무차원량(추력계수, 토크계수 등)을 실제 물리 단위(N, N·m 등)로 환산하는 과정을 단계별로 보여줍니다.
개요
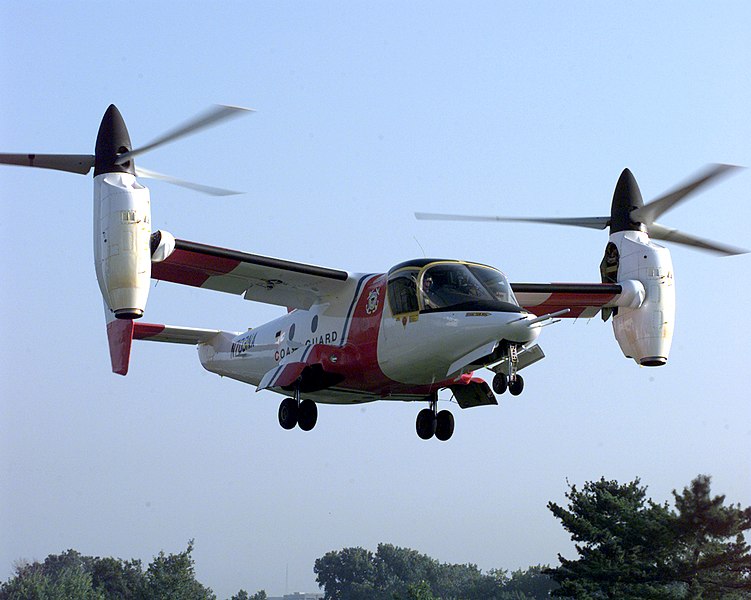
XV-15 틸트로터는 1960년대 말~1970년대 초 NASA Ames 연구센터와 Bell Helicopters가 공동 개발한 기체로, 오늘날 다수의 수직이착륙(VTOL) 항공기 설계의 토대가 되었습니다. 일반적인 헬리콥터 로터와 달리 틸트로터 블레이드는 호버링과 프로펠러 전진비행이라는 상반된 요구 조건을 동시에 만족시켜야 하기 때문에, 큰 비틀림각(twist), 높은 솔리디티(solidity), 작은 로터 반경이라는 절충된 형상을 가집니다. 이 검증에서는 Flow360의 BET 모델 기반 솔버로 XV-15 로터의 호버링·전진비행 성능을 각각 평가합니다.
로터 블레이드 단면(익형)의 반경 방향 배치와 전체 형상 제원은 아래 두 표와 같습니다.
블레이드 단면 익형 구성
| r/R | 익형 |
|---|---|
| 0.09 | NACA 64-935 |
| 0.17 | NACA 64-528 |
| 0.51 | NACA 64-118 |
| 0.80 | NACA 64-(1.5)12 |
| 1.00 | NACA 64-208 |
XV-15 로터 형상 제원
| 항목 | 값 |
|---|---|
| 블레이드 수 | 3 |
| 로터 반경 | 150 inch |
| 기준 블레이드 코드 | 14 inch |
| 종횡비(Aspect ratio) | 10.71 |
| 로터 솔리디티 | 0.089 |
| 선형 비틀림각 | -40.25° |
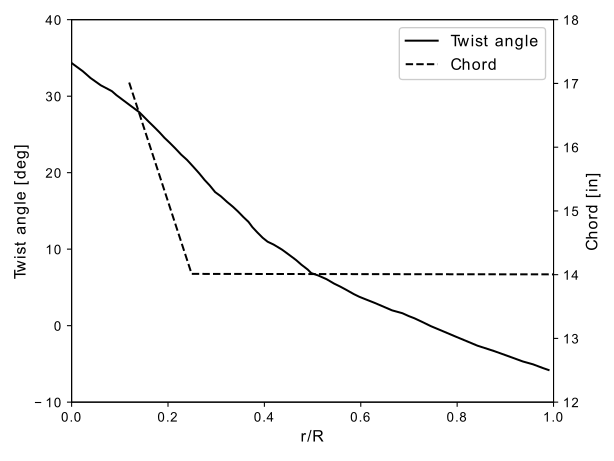
XV-15 로터 블레이드의 반경 방향 시위·비틀림각 분포
블레이드 형상 및 고신뢰도 비정상(DES) 시뮬레이션에 대한 더 자세한 배경은 Feilin Jia, John Moore, Qiqi Wang, 2022, Assessment of Detached Eddy Simulation and Sliding Mesh Interface in Predicting Tiltrotor Performance in Helicopter and Airplane Modes 논문에서 확인할 수 있으며, 본 검증의 BET Disk 결과는 이 논문의 전체 로터 형상 DES 결과와 비교됩니다.
이번 검증에서는 정상상태 Navier-Stokes 솔버와 BET Disk 방법을 결합해 호버링 모드와 에어플레인 모드 두 비행 조건을 해석합니다. 위 논문의 전체 로터 형상 고신뢰도 비정상해석과 달리, 수 분 내 해석이 끝나도록 격자를 훨씬 성기게(약 59.2만 노드) 구성했습니다. 격자 단면의 개략적인 모습은 아래와 같습니다.
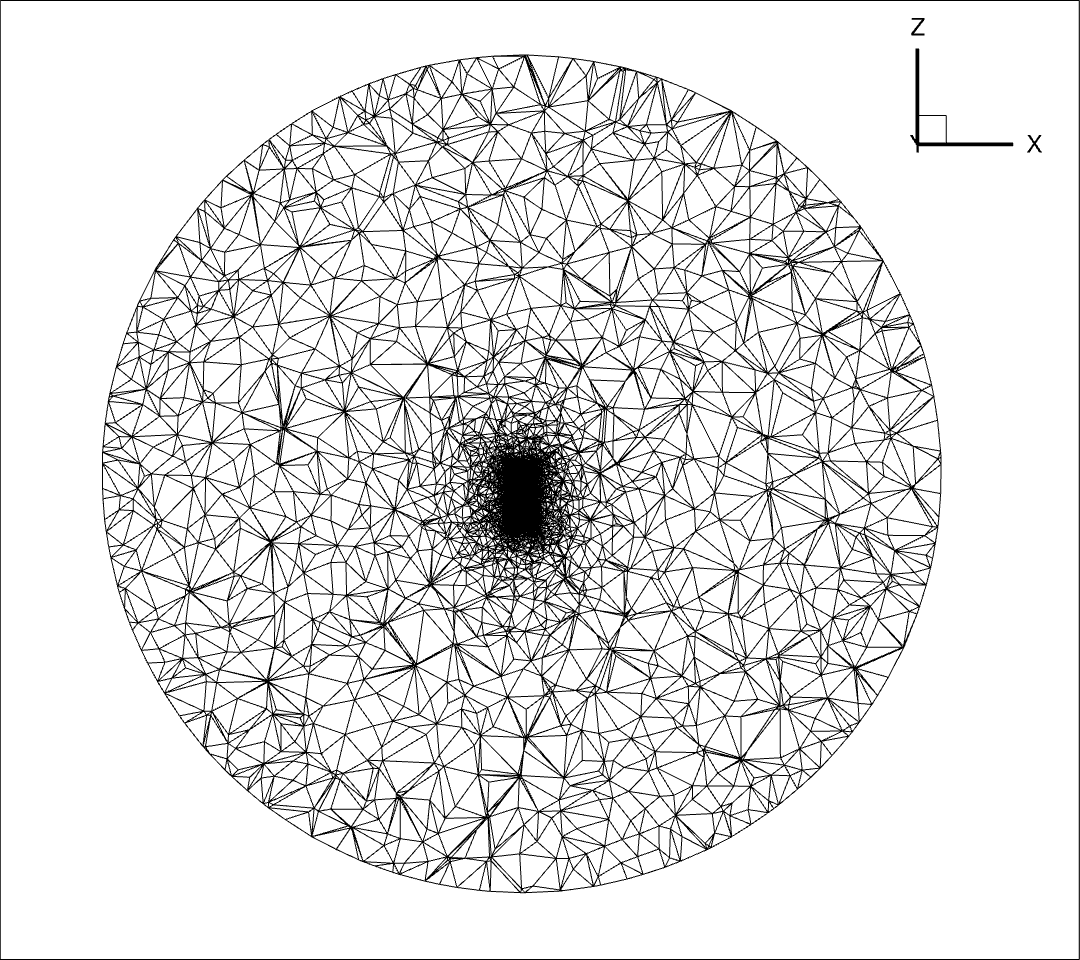
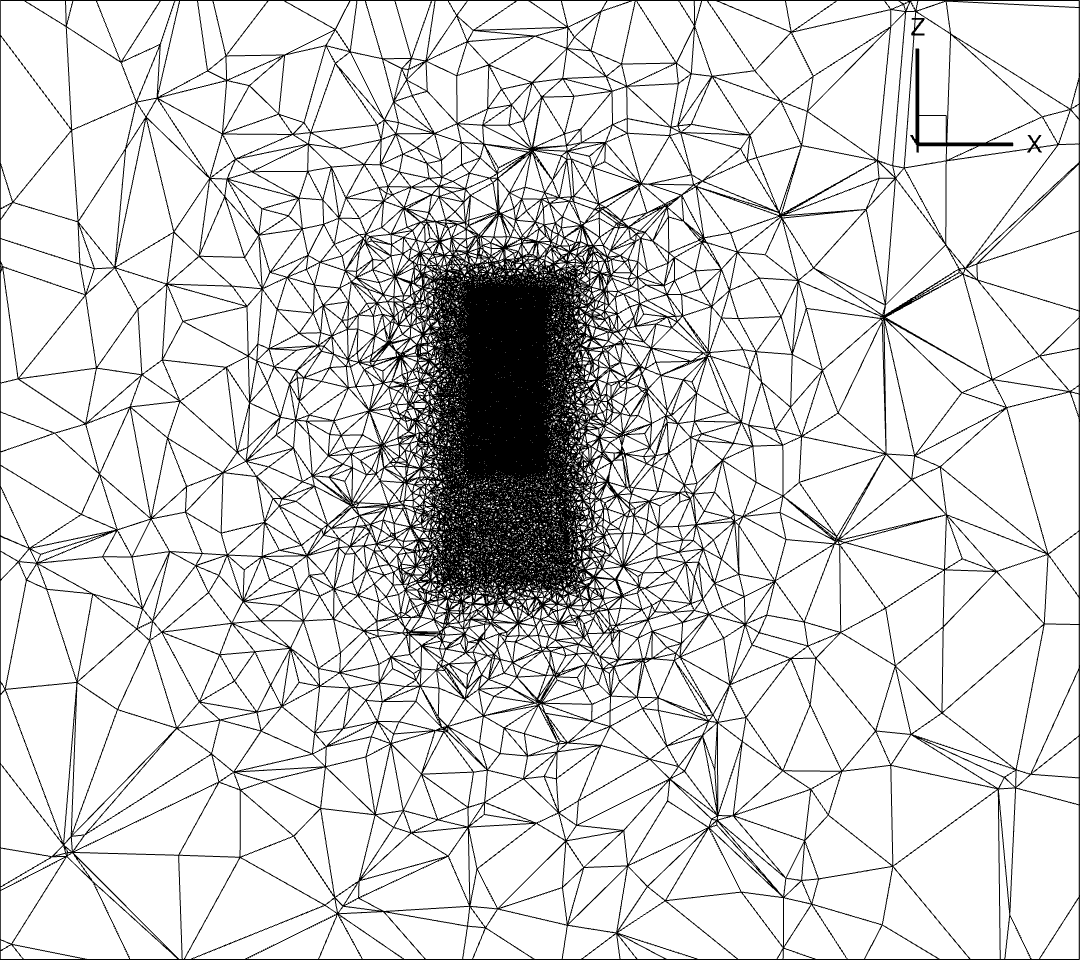
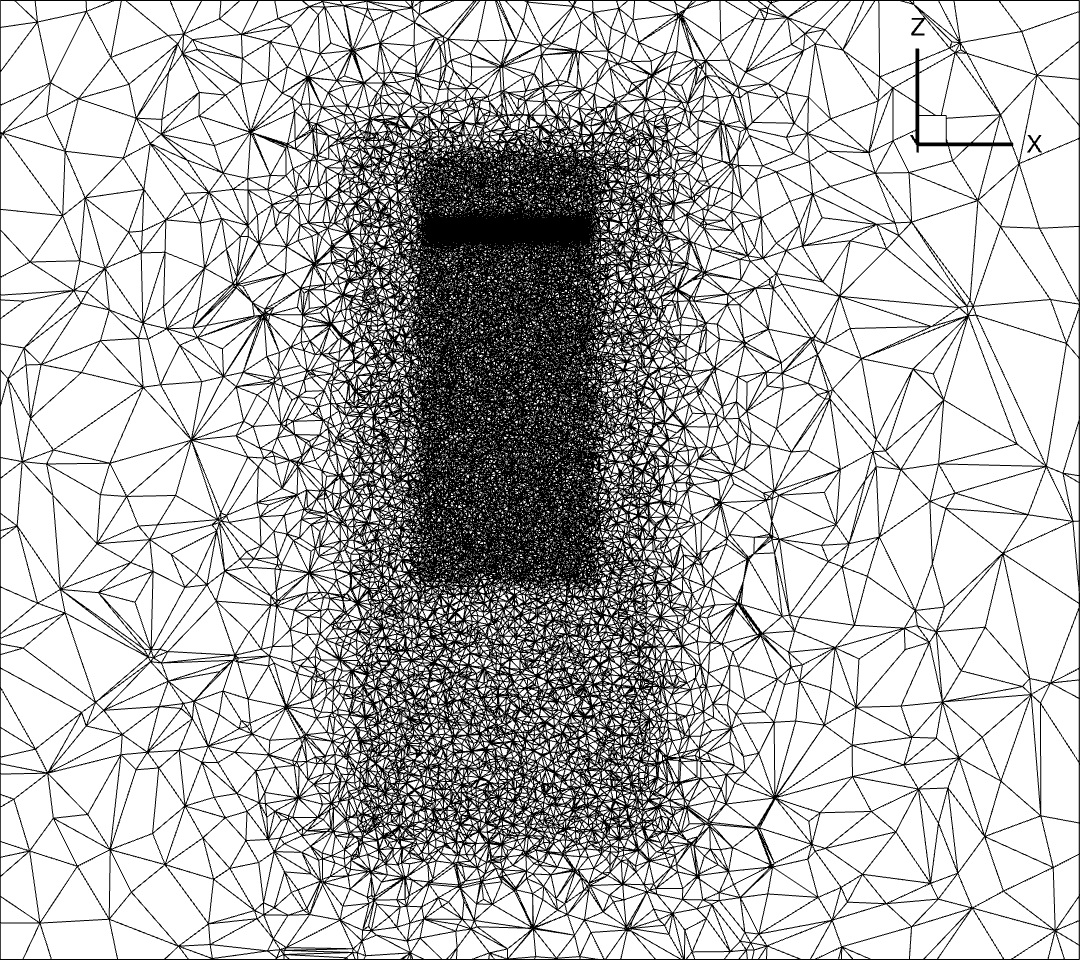
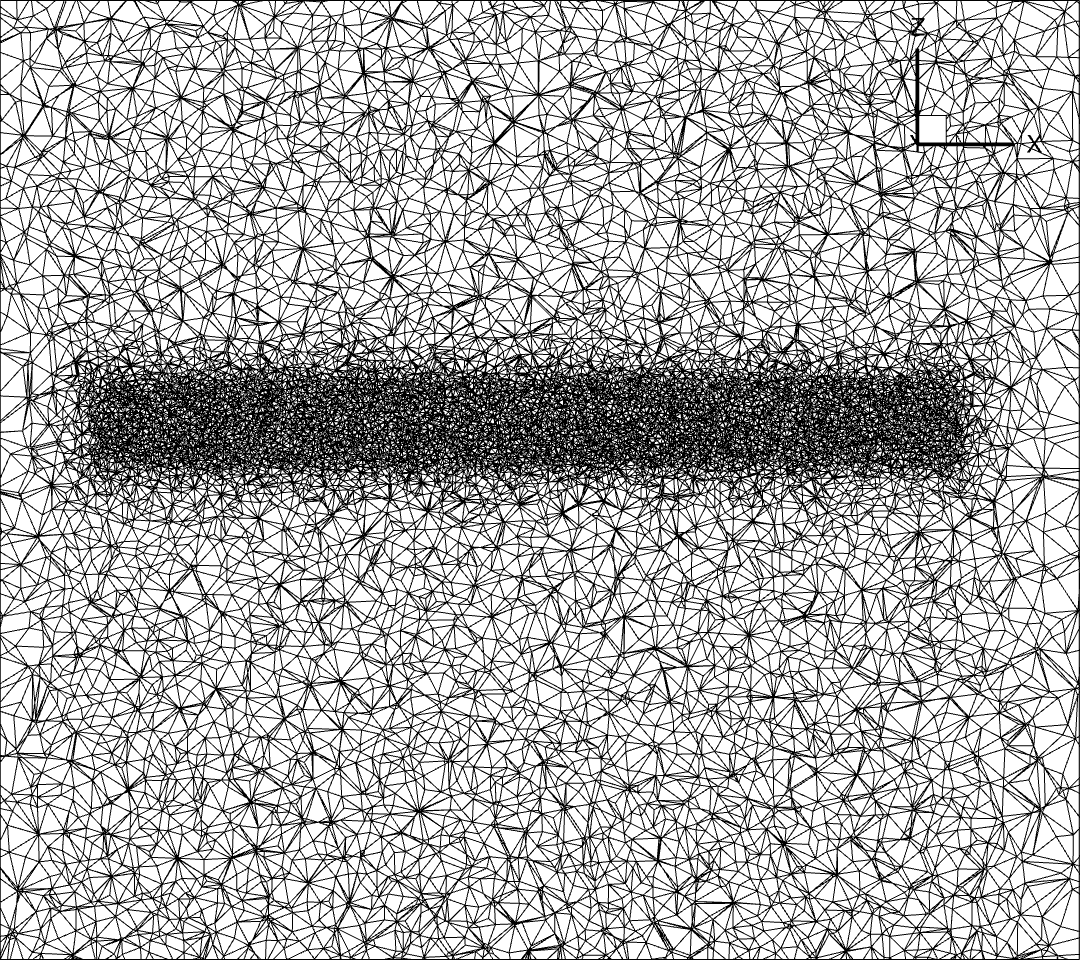
XV-15 로터 BET Disk 해석용 체적 격자, 왼쪽 위→오른쪽 위→왼쪽 아래→오른쪽 아래 순으로 점차 확대
Flow360은 무차원 변수를 기반으로 케이스를 구성하고 결과도 무차원량으로 출력하므로, 자유류 물성치를 알아야 이를 물리량으로 환산할 수 있습니다. 위 격자의 격자 단위 길이는 이며, 이번 검증에서는 자유류 조건을 표준 해수면 조건으로 설정했습니다. 격자 단위와 기준 길이의 관계를 특히 주의해야 합니다. 이 관계는 무차원 출력 하중을 실제 추력·토크로 환산할 때 동일하게 적용되어야 합니다.
해수면 표준 대기 물성치 (288 K 기준)
| 대기 물성 | 값 |
|---|---|
| 밀도 | 1.225 kg/m³ |
| 음속 | 340.3 m/s |
참고: 자유류 조건을 표준 해수면 조건이 아닌 값으로 설정해야 하는 경우도 있습니다. 예를 들어 3rd AIAA CFD High Lift Prediction Workshop의 "case 1a"에서는 실제 축척 형상을 풍동 조건으로 해석하기 위해 자유류 점성계수를 별도로 조정합니다. 따라서 자유류 물성치는 항상 해석 목적에 맞게 설정해야 합니다.
호버링 모드 해석 조건
호버링 모드에서는 자유류 속도가 0이 됩니다. 이번 검증에서는 지점 기준 집합피치각(collective pitch angle) 의 다섯 조건을 다루며, 이는 각각 저·중·고 디스크 로딩에 대응됩니다. 유동 조건은 다음과 같습니다.
- 팁 마하수 , 즉
- 레이놀즈수(기준 코드 14 inch, 블레이드 팁 속도 기준)
- 기준 온도
호버링 모드 케이스 설정 시 유의점
호버링 모드는 자유류 속도가 0이기 때문에 Flow360의 무차원화 규칙상 아래 세 가지를 신경 써야 합니다.
- 자유류 속도가 0이므로 Mach 수는 0으로 설정합니다.
- 그러나 기준 Mach 수(Reference Mach)는 0이 될 수 없으므로, 편의상 팁 마하수와 동일한 0.69로 둡니다. 이 값 자체는 이론적으로 임의로 선택 가능합니다.
- 레이놀즈수는 격자 단위 길이를 기준으로 계산되므로, 문제에서 주어진 "시위 길이 기준" 레이놀즈수를 격자 단위 기준으로 환산해야 합니다.
레이놀즈수의 정의 에서 출발해, 시위 길이 기준 레이놀즈수를 먼저 표현하면 다음과 같습니다.
이를 격자 단위 길이 기준으로 다시 정리하면,
즉 격자 단위 기준 레이놀즈수는 가 되며, 이 값을 Flow360 케이스 설정에 그대로 입력합니다.
이번 검증에 사용한 59.2만 노드 격자 파일은 XV15_BETDisk_R150_592K.lb8.ugrid로 공개되어 있습니다.
참고: 고신뢰도 DES 논문의 형상에는 허브(hub)가 모델링되어 있지 않습니다. 이를 BET 설정에 반영하기 위해 구간의 시위 길이를 0으로 두어, 첫 단면( ) 직전에서 시위 길이가 0이 되도록 설정했습니다.
호버링 모드 전체 추력·토크의 무차원 → 물리량 환산
BET Disk 해석 결과의 힘과 모멘트는 "bet_forces_v2.csv" 파일에 무차원량으로 저장됩니다. 로터 회전축이 Z축과 일치하므로 추력은 "Disk0_Force_z", 토크는 "Disk0_Moment_z"로 기록되며, 이를 물리량으로 환산하는 식은 다음과 같습니다.
이렇게 환산한 물리 단위 추력·토크의 수렴 이력은 아래와 같습니다.


호버링 모드 섹션별 추력·토크 환산
bet_forces_v2.csv 파일에는 반경 방향 섹션별 무차원 추력계수도 함께 저장되며, 이를 단위 스팬당 물리적 추력·토크로 환산하는 절차는 위 전체 힘 환산과 유사합니다.
우선 다음 물리량이 필요합니다.
- 로터 디스크 반경
- 회전 각속도
- 기준 코드 길이
첫 번째 디스크, 첫 번째 블레이드의 두 번째 반경 위치(Disk0_Blade0_R1)를 예로 들면, 섹션별 추력·토크는 다음과 같이 환산됩니다.
조건에서 이렇게 환산한 블레이드 단위 스팬당 섹션 추력을, 고신뢰도 비정상 전체 로터 시뮬레이션 결과와 비교하면 아래와 같습니다.

섹션 추력 분포 비교, θ₇₅=10° (호버링)

총 추력 수렴 이력 비교, θ₇₅=10° (호버링)
고신뢰도 시뮬레이션과 BET Disk 결과의 차이는 블레이드-와류 상호작용(blade-vortex interaction)이 강한 팁 부근에서 가장 크게 나타납니다. 팁 주변 유동은 3차원성이 강해 BET Disk의 2차원 단면 근사가 국부적으로 부정확해지기 때문이며, 이 효과는 디스크 로딩이 클수록, 즉 전진비행보다 호버링이나 그에 가까운 조건일수록 두드러집니다. 그럼에도 세 블레이드 전체 추력을 기준으로 비교하면 Flow360 고신뢰도 비정상해석과의 차이는 약 8% 수준에 그쳐, BET Disk가 초기 설계 단계의 실용적 도구로 충분히 활용될 수 있음을 보여줍니다.
호버링 모드 추력계수·토크계수·Figure of Merit 비교
호버링 성능을 더 폭넓게 살펴보기 위해, 추력계수 , 토크계수 , Figure of Merit을 아래와 같이 정의하고 여러 실험 계측 및 고신뢰도 DES 결과와 비교했습니다.
여기서 은 로터 디스크 반경, 은 디스크 면적입니다.

추력계수·토크계수 비교 (호버링, 여러 피치각)

추력계수·Figure of Merit 비교 (호버링, 여러 피치각)
에어플레인 모드 해석 조건
에어플레인(전진비행) 모드에서는 기준 집합피치각 네 조건을 다룹니다. 유동 조건은 다음과 같습니다.
- 팁 마하수
- 레이놀즈수(기준 코드, 팁 속도 기준, 유입 속도 미반영)
- 기준 코드 길이
- 기준 온도
- 전진비(advance ratio, 유입 속도/팁 속도)
격자는 앞서 호버링 모드 검증과 동일한 파일을 그대로 사용합니다.
에어플레인 모드 추력계수·토크계수 수렴
정상상태 BET Disk 솔버로 얻은 추력계수·토크계수의 수렴 이력은 아래와 같습니다.

추력계수 수렴 이력 (에어플레인 모드, 여러 피치각)

토크계수 수렴 이력 (에어플레인 모드, 여러 피치각)
에어플레인 모드 섹션별 추력·토크 분포
호버링 모드에서와 마찬가지로, 조건을 예로 들어 물리 단위로 환산한 섹션 추력을 블레이드 단위 스팬 기준 및 총 힘 기준으로 각각 고신뢰도 DES 결과와 비교하면 다음과 같습니다. (오른쪽 총 힘 그래프는 Y축 원점이 0이 아님에 유의해야 합니다.)

섹션 추력 분포 비교, θ₇₅=26° (에어플레인 모드)

추력 수렴 이력 비교, θ₇₅=26° (에어플레인 모드)
에어플레인 모드 추진효율 비교
에어플레인 모드의 동력 효율성을 종합적으로 살펴보기 위해, 추력계수·토크계수와 함께 아래와 같이 정의되는 프로펠러 추진 효율 를 BET Disk와 고신뢰도 시뮬레이션 간에 비교했습니다.

추력계수·토크계수 비교 (에어플레인 모드, 여러 피치각)

추력계수·추진효율 비교 (에어플레인 모드, 여러 피치각)
요약
호버링·전진비행 두 모드 모두에서, 계산 비용이 훨씬 저렴한 정상상태 BET Disk 방법이 팁 부근을 제외한 대부분의 반경 구간에서 고신뢰도 비정상해석과 유사한 하중 분포와 성능 지표를 재현함을 확인할 수 있습니다. 특히 호버링 모드의 전체 추력은 고신뢰도 DES 결과와 약 8% 수준의 오차만 보이며, 이는 BET Disk가 초기 설계 단계에서 실용적인 공력 성능 예측 도구로 유용함을 시사합니다. 다만, 고신뢰도 DES 비교 모델에는 허브가 포함되지 않았으므로, BET Disk와 DES 결과의 차이를 해석할 때 허브 형상 및 허브 주변 유동의 영향은 비교 대상에서 제외되어 있음을 주의해야 합니다.